THK
首页
公司介绍
产品中心
技术资料
新闻动态
应用案例
联系我们
返回案例列表
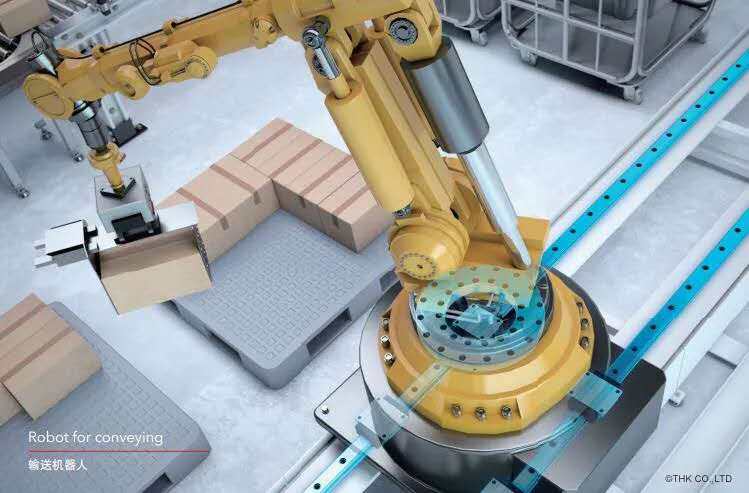
工业机器人
六轴协作机器人关节传动优化
面临挑战
要求传动部件体积小、重量轻且能承受复杂载荷。
解决方案
选用THK CRW系列交叉滚子导轨,实现紧凑型多向受力。
咨询类似方案
沪ICP备2024053465号-2